

Robo edukacja jako pomost między programowaniem a doświadczeniem fizycznym
Kodowanie na ekranie bywa abstrakcyjne: uczeń widzi wynik w oknie programu, ale nie zawsze czuje, skąd się bierze błąd albo sukces. Roboty przenoszą te same pojęcia do świata, który reaguje natychmiast i czytelnie. Program przestaje być zapisem poleceń, a staje się czymś, co porusza się po podłodze, świeci, skręca albo zatrzymuje się na przeszkodzie.
Największa różnica to sprzężenie zwrotne. Ruch, dźwięk, światło i czujniki są „wynikiem działania” programu, który da się obserwować bez tłumaczenia. Gdy robot skręcił za wcześnie, wszyscy to widzą. Gdy czujnik zadziałał z opóźnieniem, od razu widać, że próg albo czas reakcji ustawiono źle. W szkolnej sali często wystarcza kilka minut, żeby rozmowa zeszła z „nie działa” na „dlaczego zadziałało tak, a nie inaczej”.
W praktyce pod hasłem robo edukacji mieszczą się różne rzeczy: prosty robot edukacyjny sterowany aplikacją, zestaw STEM do budowy konstrukcji, robotyka w klasie jako cykl zajęć, a czasem także elementy AI w edukacji, takie jak rozpoznawanie kolorów, proste modele uczenia maszynowego w aplikacji albo praca z danymi z czujników. Warto traktować te etykiety ostrożnie, bo na pudełku potrafią znaczyć coś innego niż w realnych zajęciach.
Dużo robi też sam tryb pracy. Zabawa i eksploracja nie są dodatkiem, tylko sposobem na wejście w programowanie bez lęku przed „złym wynikiem”. Dzieci szybko zaczynają kombinować: a co, jeśli zwiększę prędkość, a co, jeśli dam dłuższą pauzę. To proste pytania, ale od nich zaczyna się myślenie algorytmiczne. I to widać.
Kompetencje rozwijane podczas programowania robotów
Roboty dobrze uczą rozbijania problemu na mniejsze kroki. Żeby przejechać trasę, trzeba ustalić kolejność ruchów, dobrać dystanse, uwzględnić skręty i zatrzymania. Dla wielu uczniów to pierwszy moment, gdy „duże zadanie” przestaje być jednym poleceniem, a zaczyna się układać w sekwencję.
Myślenie przyczynowo-skutkowe przychodzi tu naturalnie, bo robot nie „zgaduje intencji”. Jeśli po pętli robot kręci się w miejscu, to znaczy, że pętla została źle ograniczona albo warunek nigdy nie jest spełniony. Uczniowie uczą się przewidywać zachowanie systemu: co się stanie, gdy czujnik zobaczy linię, kiedy program wróci do początku, jak zadziała opóźnienie.
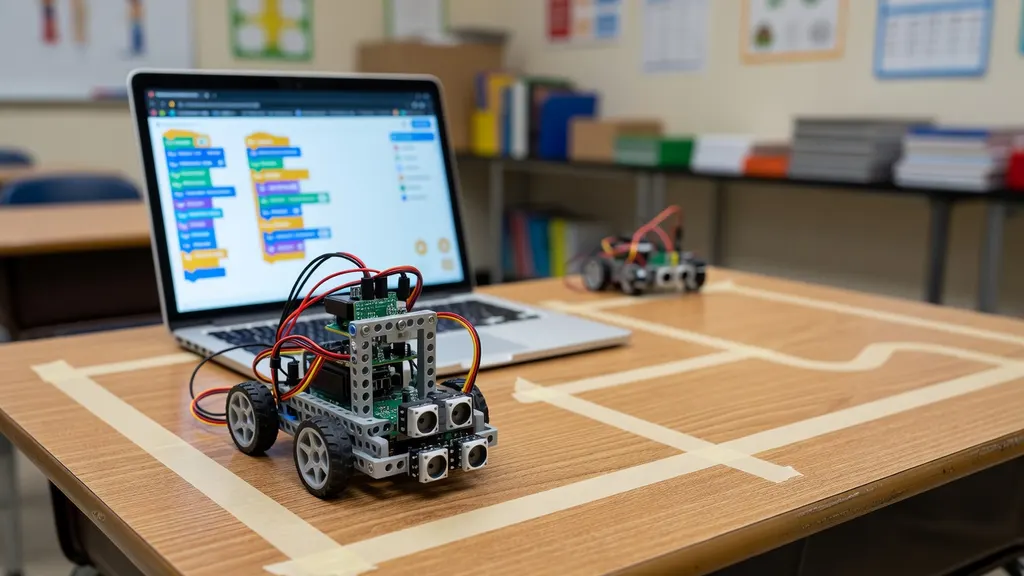
Dokładność i testowanie pojawiają się szybciej niż przy zadaniach wyłącznie ekranowych. W klasie często wygląda to tak: grupa ustawia trasę z taśmy, robot jedzie, po drodze zahacza o przeszkodę, ktoś od razu wraca do kodu i poprawia jeden parametr. Debugowanie ma tu sens, bo błąd widać w zachowaniu, a nie tylko w komunikacie. Poprawki robi się iteracyjnie i bez wielkiej dramaturgii. Krótkie próby rządzą zajęciami.
Jest też przestrzeń na kreatywność, choć nie zawsze w „artystycznym” znaczeniu. Uczniowie projektują zachowania robota, budują scenki, wymyślają własne reguły gry, dopisują dźwięki i sygnały świetlne. To dobry moment na rozmowę o tym, że kod ma czytelność i strukturę, bo ktoś inny ma go zrozumieć po tygodniu.
Praca zespołowa nie dzieje się automatycznie, ale roboty ją wymuszają logistyką: ktoś trzyma trasę, ktoś testuje, ktoś pilnuje baterii, ktoś układa bloki. W wielu szkołach naturalnym układem jest para przy jednym zestawie, bo brakuje sprzętu na pracę 1:1. To ma swoje plusy, ale bywa też źródłem konfliktów o „ster” i laptop.
Grupy wiekowe i środowiska nauki: od przedszkola do nastolatków
W przedszkolu i wczesnej edukacji liczą się proste interakcje: sekwencje, kierunki, zależności typu „zrób krok, skręć, zatrzymaj się”. Dobrze działają aktywności ruchowe, gdy dzieci same „odgrywają” robota na macie, a dopiero potem przenoszą to na urządzenie. Krótko. Dynamicznie. Bez długiego siedzenia przy ekranie.
W klasach szkolnych roboty łączą podstawy algorytmiki z zadaniami projektowymi. Pojawiają się pętle, warunki, proste zmienne, a obok tego planowanie pracy w grupie i dzielenie ról. Nauczyciel szybko widzi, że ta sama lekcja w dwóch klasach potrafi wyglądać inaczej: jedna grupa będzie chciała dopracować trasę co do centymetra, inna pójdzie w opowieść i „misję” z punktami.
Nastolatkowie wchodzą w bardziej złożone konstrukcje i sensowniejsze projekty inżynierskie. W robotyce da się wtedy połączyć mechanikę, czujniki, analizę danych z pomiarów, a czasem także elementy AI, jeśli platforma to umożliwia. Dla starszych uczniów ważna jest sprawczość: możliwość zmiany parametrów, budowania własnych modułów i wglądu w to, co dzieje się „pod maską”.
Różnice w potrzebach są praktyczne. Młodsze dzieci mają krótszy czas skupienia i potrzebują bardziej namacalnego efektu, więc zadania powinny być krótkie i kończyć się ruchem albo sygnałem. Starsi łatwiej pracują na abstrakcji, ale szybciej znudzą się, jeśli robot ma tylko jeździć do przodu i w lewo. Zmieniają się też wymagania sprzętowe i rola opiekuna: w młodszych grupach dorosły częściej organizuje pracę, w starszych raczej porządkuje chaos i dba o sens projektu.
Modele uczenia programowania z robotami: od bloków do elektroniki
Programowanie wizualne w blokach jest w robotyce naturalnym punktem startu. Nie chodzi tylko o brak składni, ale o to, że blokami łatwiej zobaczyć strukturę: sekwencję, pętlę, warunek, zdarzenie. Dla ucznia to często pierwszy raz, gdy algorytm da się „przesuwać” i porządkować jak klocki.
Kolejny etap to programowanie tekstowe, gdy rośnie potrzeba czytelności i modularności. W robotyce ma to sens, bo projekt potrafi rozrosnąć się do kilkudziesięciu funkcji i zdarzeń. Uczniowie szybciej rozumieją, po co są nazwy, funkcje i porządek w kodzie, gdy każda zmiana wpływa na zachowanie robota. W praktyce przejście na tekst bywa trudne, jeśli platforma słabo tłumaczy błędy albo wymaga konfiguracji, której szkoła nie ogarnia na starych komputerach.
Istnieje też programowanie bez komputera: kody kolorów, karty, znaczniki na trasie, mechaniki analogowe. To działa szczególnie dobrze tam, gdzie sprzęt jest ograniczony albo grupa jest młodsza. Nauczyciele często wykorzystują takie rozwiązania jako rozgrzewkę, zanim do gry wejdą tablety i parowanie przez Bluetooth.
Nauka przez konstrukcję łączy programowanie z elektroniką i budową układów. Wtedy uczniowie nie tylko sterują gotowym robotem, ale też rozumieją, skąd bierze się sygnał z czujnika, jak działa silnik, co oznacza zasilanie i dlaczego przewód ma znaczenie. Stopniowanie trudności jest tu kluczowe: od sterowania ruchem, przez reakcje na sensory, po reguły zachowania i prostą autonomię. Bez tego zajęcia potrafią utknąć na etapie „zbuduj i jedź”.
Przekrój rozwiązań „pudełkowych” i klas robotów edukacyjnych
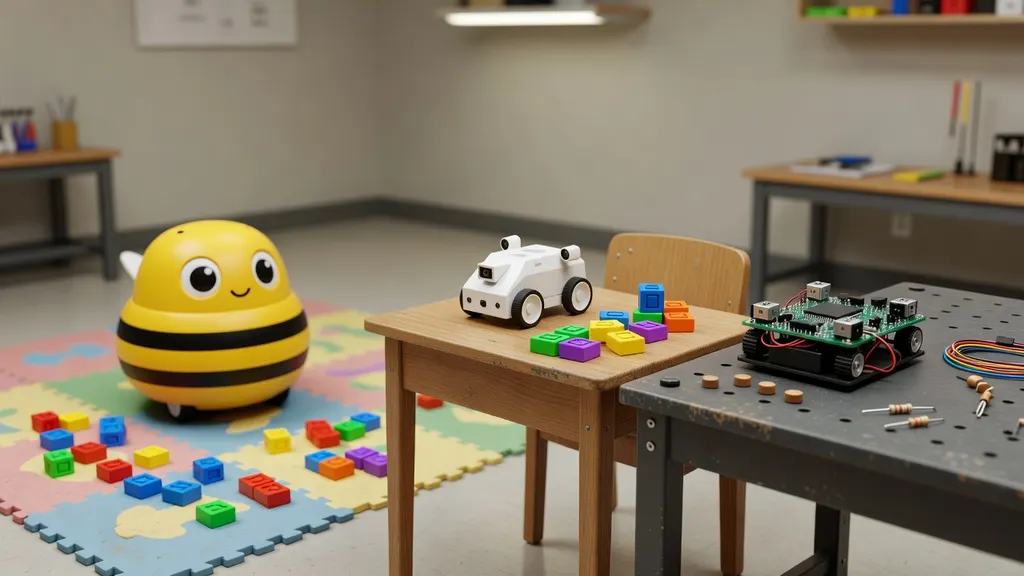
Na starcie często pojawiają się mikroroboty, które uczą prostych tras, sekwencji i pracy na macie. Ozoboty są znane z kodów kolorów i szybkiego wejścia w temat, co pomaga w młodszych klasach, gdzie komputer nie jest punktem ciężkości lekcji. Ich ograniczenie widać, gdy klasa chce przejść w stronę większych projektów i czujników.
Roboty projektowane pod szkołę i dom, takie jak Photon, są budowane wokół stopniowania poziomów: od sterowania ruchem po warunki i pętle. Dobrze sprawdzają się tam, gdzie nauczyciel potrzebuje narzędzia „na lekcję”, a nie zestawu, który wymaga długiego montażu. W realnej pracy ważne okazują się rzeczy proste: stabilna aplikacja, szybkie łączenie, możliwość pracy na kilku urządzeniach w jednej sali.
Zestawy konstrukcyjne i platformy projektowe typu mBot czy Codey Rocky częściej idą w eksperymenty z czujnikami i modyfikacje. Wchodzą silniki, diody, czujniki odległości, czasem moduły komunikacji. To daje szerokie pole do projektów, ale rośnie też liczba elementów, które można zgubić albo źle podłączyć.
Ekosystemy modułowe „rosnące z dzieckiem”, takie jak Robo Wunderkind, opierają się na idei skalowania trudności przez dokładanie klocków i rozszerzeń. Na papierze to brzmi świetnie, w szkole działa wtedy, gdy jest czas na powrót do tych samych zestawów przez kilka miesięcy. W przeciwnym razie uczniowie budują ciągle od zera i trudno o ciągłość.
LEGO w wersjach robotycznych, kojarzone z Mindstorms i nowszymi liniami edukacyjnymi, łączy mechanikę, sensory i programowanie w spójnym systemie. Daje solidną bazę do zajęć technicznych i konkursowych, ale wymaga też przestrzeni i dobrej organizacji. W wielu pracowniach widać ten sam obraz: pojemniki z klockami, brak dwóch identycznych zestawów i walka o to, żeby nic nie zginęło.
Mikrokontrolery, takie jak micro:bit, są dla wielu szkół pomostem do szerzej rozumianego STEM i IoT. Tu robotyka miesza się z elektroniką: wejścia i wyjścia, czujniki, proste komunikaty radiowe, sterowanie serwami. Zaletą jest elastyczność i niski próg sprzętowy, ale trzeba policzyć dodatkowe elementy: przewody, płytki stykowe, zasilanie, obudowy.
Są też zestawy hybrydowe łączące grę, logikę i elementy inżynierskie, takie jak Scottie Go! czy BeCreo. Działają dobrze jako most między rozwiązywaniem zadań a budowaniem czegoś w świecie fizycznym. Nauczyciele lubią je za to, że porządkują pracę, ale tempo grupy i tak bywa nierówne.
Zasoby techniczne i programowe w zajęciach z robotami
W szkole robotyka rozbija się o prozę: roboty, czujniki, elementy konstrukcyjne, zasilanie, akcesoria, części eksploatacyjne. Baterie potrafią przerwać najlepszą lekcję, a brak jednego kabla zmienia zadanie w improwizację. W wielu salach ktoś trzyma zapasowe pojemniki z drobiazgami, bo to jedyny sposób, żeby nie tracić czasu na szukanie.
Oprogramowanie bywa równie wymagające: aplikacje mobilne, środowiska blokowe, narzędzia desktopowe, konta użytkowników i aktualizacje. Częsty problem to mieszanie sprzętów w jednej klasie: różne wersje systemu, inne tablety, ograniczenia sieci szkolnej. Zdarza się, że zajęcia idą dobrze, dopóki nie pojawi się aktualizacja, która zmienia interfejs albo wymaga ponownego logowania. I wtedy pół lekcji znika.
Organizacja stanowisk zależy od liczby zestawów. Praca 1:1 jest rzadkością, częściej spotyka się pary i małe zespoły oraz rotację „pudeł”. To wymaga dobrego przechowywania i jasnych zasad odkładania elementów, inaczej po trzech tygodniach w pudełkach panuje losowy układ. Nauczyciele często wprowadzają prosty rytm: na koniec zajęć dwie minuty na przegląd i kompletowanie, bez dyskusji.
Typowe zadania edukacyjne są proste do ustawienia, ale dają dużo rozmów o kodzie: tory przeszkód, reakcje na bodźce z czujników, misje punktowane, projekty tematyczne związane z historią, przyrodą albo szkolnym wydarzeniem. Robot potrafi być też narzędziem do języka: układanie krótkiej opowieści i „reżyserowanie” ruchu jako narracji.
Integracja z innymi obszarami działa, gdy nie jest doklejana na siłę. Matematyka przychodzi przez pomiar drogi, czasu i kątów, przyroda przez proste eksperymenty z danymi z czujników, technika przez mechanikę i montaż. Najlepiej wychodzi tam, gdzie zadanie ma konkretny problem do rozwiązania, a nie tylko „robot w temacie”.
Praktyka wdrożeń i ograniczenia robo edukacji w szkołach i w domu
Roboty w szkołach pojawiają się w różnych skalach: od pojedynczych zestawów w świetlicy po pracownie z kilkunastoma stanowiskami. Wiele zajęć przyjmuje podobny model: krótki pokaz, praca w grupach, testy na macie, poprawki. Dla uczniów to atrakcyjne, ale atrakcyjność nie zastępuje sensu zadań. Jeśli ćwiczenia nie idą krok dalej, po kilku spotkaniach emocje opadają.
Krzywa uczenia dotyczy nie tylko uczniów. Pierwsze bariery to parowanie urządzeń, aktualizacje, kalibracja czujników, ustawienia sieci, logistyka w sali. W praktyce nauczyciele często przygotowują zestawy przed lekcją i testują je na jednym urządzeniu, bo w trakcie zajęć nie ma czasu na szukanie, dlaczego jeden robot nie chce się połączyć.
Koszty i trwałość są realnym tematem dla dyrektora i rodziców. Elementy się gubią, kable się łamią, koła się ścierają, a kompatybilność między generacjami sprzętu bywa ograniczona. Serwis jest ważny, ale równie ważna jest dostępność części i możliwość pracy, gdy jeden zestaw wypada z obiegu na dwa tygodnie. W domu dochodzi jeszcze jeden czynnik: jeśli robot leży w szafie, to nawet najlepsza aplikacja nic nie zmieni.
Różnice w efektach widać po sposobie prowadzenia. Tam, gdzie zadania są przemyślane i wraca się do tych samych pojęć w kolejnych tygodniach, uczniowie robią postęp i potrafią wyjaśnić swoje decyzje w kodzie. Tam, gdzie każda lekcja jest osobną atrakcją, zostają głównie wspomnienia z jazdy po macie. Regularność ma znaczenie. I jakość poleceń też.
Bezpieczeństwo i odpowiedzialne korzystanie to temat przyziemny: baterie, ładowanie, drobne elementy, porządek na podłodze, zasady pracy w grupie. W wielu klasach sprawdza się prosty podział: jedna osoba odpowiada za sprzęt, druga za trasę, trzecia za kod. Mniej chaosu.
Rynek robi swoje: startupy i producenci mocno popularyzują naukę programowania przez roboty, a szkoły korzystają z gotowych „pudeł”. To pomaga wejść w temat bez budowania wszystkiego od zera, ale prowadzi też do uzależnienia od jednej platformy i jej aplikacji. Warto patrzeć na roboty jak na narzędzie dydaktyczne, nie cel sam w sobie. Wtedy decyzje sprzętowe i organizacyjne robią się prostsze

